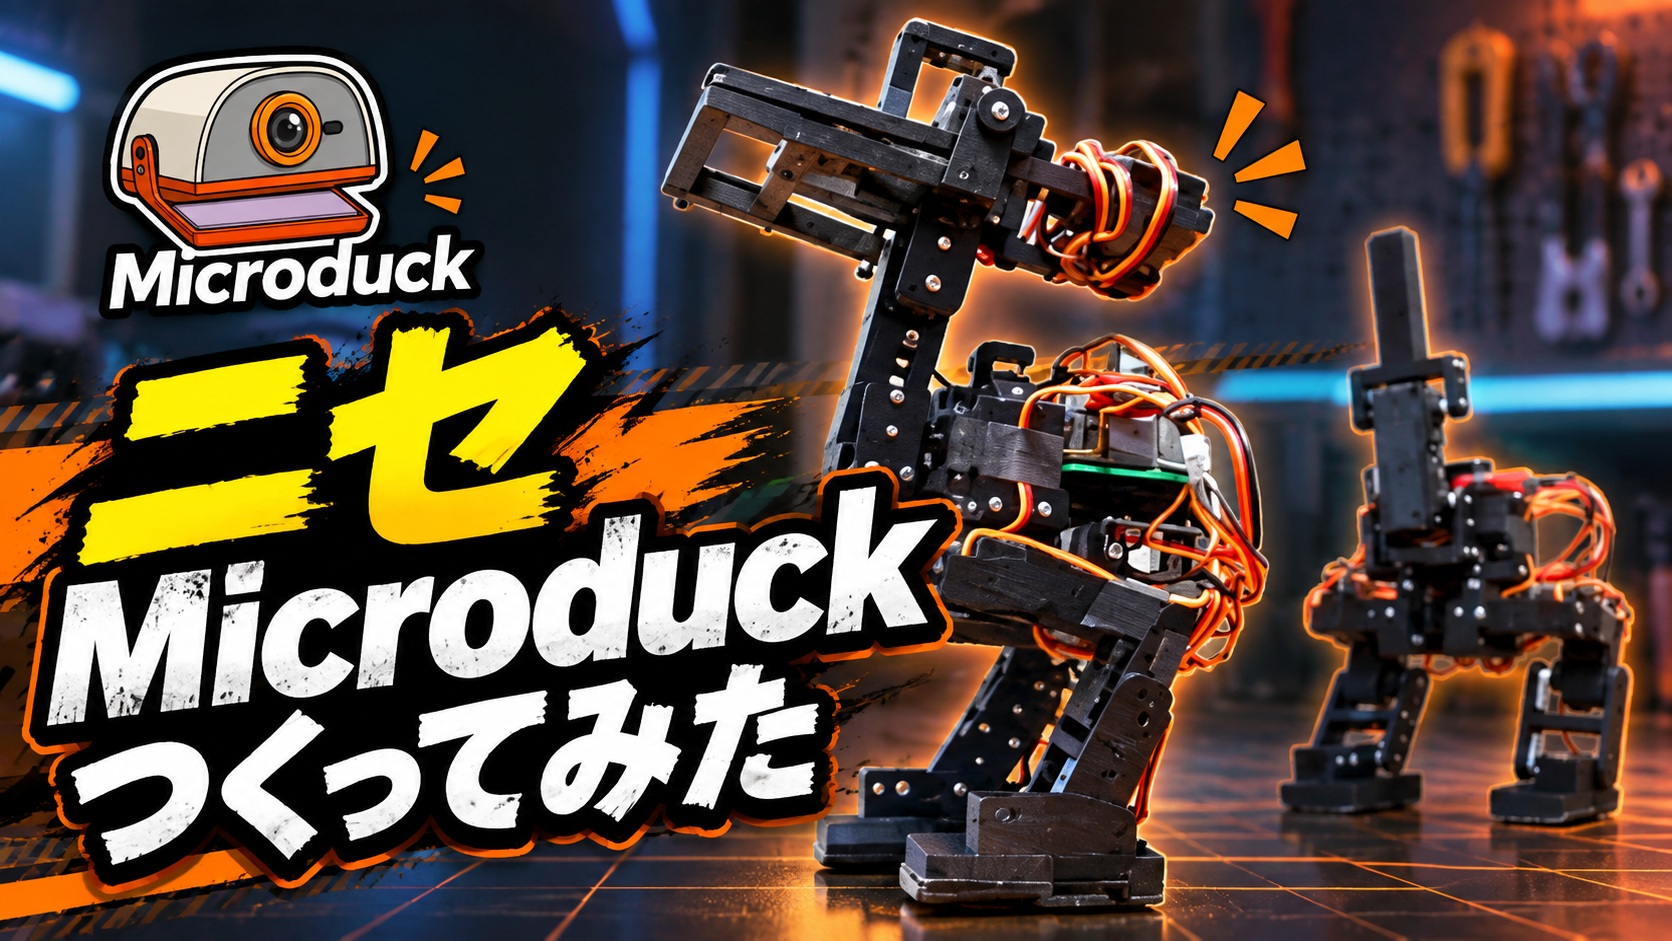
ニセ Microduck つくってみた2
 お父ちゃん
2026.10.13

本記事にはアフィリエイト広告が含まれます。
 0
 0
前回製作したニセ Microduck につきまして、いろいろ試したので記載します。
目次
強化学習
強化学習でバランス直立の味見をしてみました。
Microduck
AIでバランス直立動作探索
これをリファレンスに強化学習で耐性向上を目指す pic.twitter.com/ZOSPE8nBgi— HomeMadeGarbage (@H0meMadeGarbage) September 30, 2026
機体ピッチ角で足を運動させてバランス直立を学習
学習ポリシーを実機に移植
Microduck 強化学習 pic.twitter.com/5qxNm1zMBL
— HomeMadeGarbage (@H0meMadeGarbage) October 1, 2026
学習ポリシーは31 → 64 → 64 → 12 の 3段の全結合ネットワーク (MLP)。
もう少し足上げとか忠実にやっていただきたいので学習ポリシーを単純なMLPではなく、
少し前までの状態を覚えておけるニューラルネットである LSTM (Long Short-Term Memory)にしたいなぁと考えています。
LSTMはサイズと処理が多くなるのでESP32じゃキツイかなぁ。。
Nextレベル目指すなら ちょっとコントローラの検討必要だわ。
スケート
足をローラースケートにして動作を楽しみました。
モデルで動作検証。AI (Codex)で最適動作を探索・評価して生成。
Microduck https://t.co/MEfLIUGUck
— HomeMadeGarbage (@H0meMadeGarbage) October 4, 2026
前後進、旋回バッチリ
動作を実機に移植して検証
Microduck https://t.co/jJa1MzN5yZ
— HomeMadeGarbage (@H0meMadeGarbage) October 4, 2026
Simほどではないけど見事なスケーティング
Simではローラースケートのホイール回転軸や地面との摩擦は無視しているので、差異の要因はそのへんでしょうかね。
前転動作も検証
AI https://t.co/fqvR68rAlb
— HomeMadeGarbage (@H0meMadeGarbage) October 5, 2026
実機でも見事に前転
Microduck https://t.co/mAew071Kgc
— HomeMadeGarbage (@H0meMadeGarbage) October 5, 2026
Raspberry Pi
最初の節で実施した強化学習でもう少しサイズの大きいポリシーを試したくなったので、コントローラを Atom Matrix (ESP32)からラズパイに換えてみようと思います。
ラズパイでロボット製作ははじめてなので少しづつ確認しながら製作していきましょう。
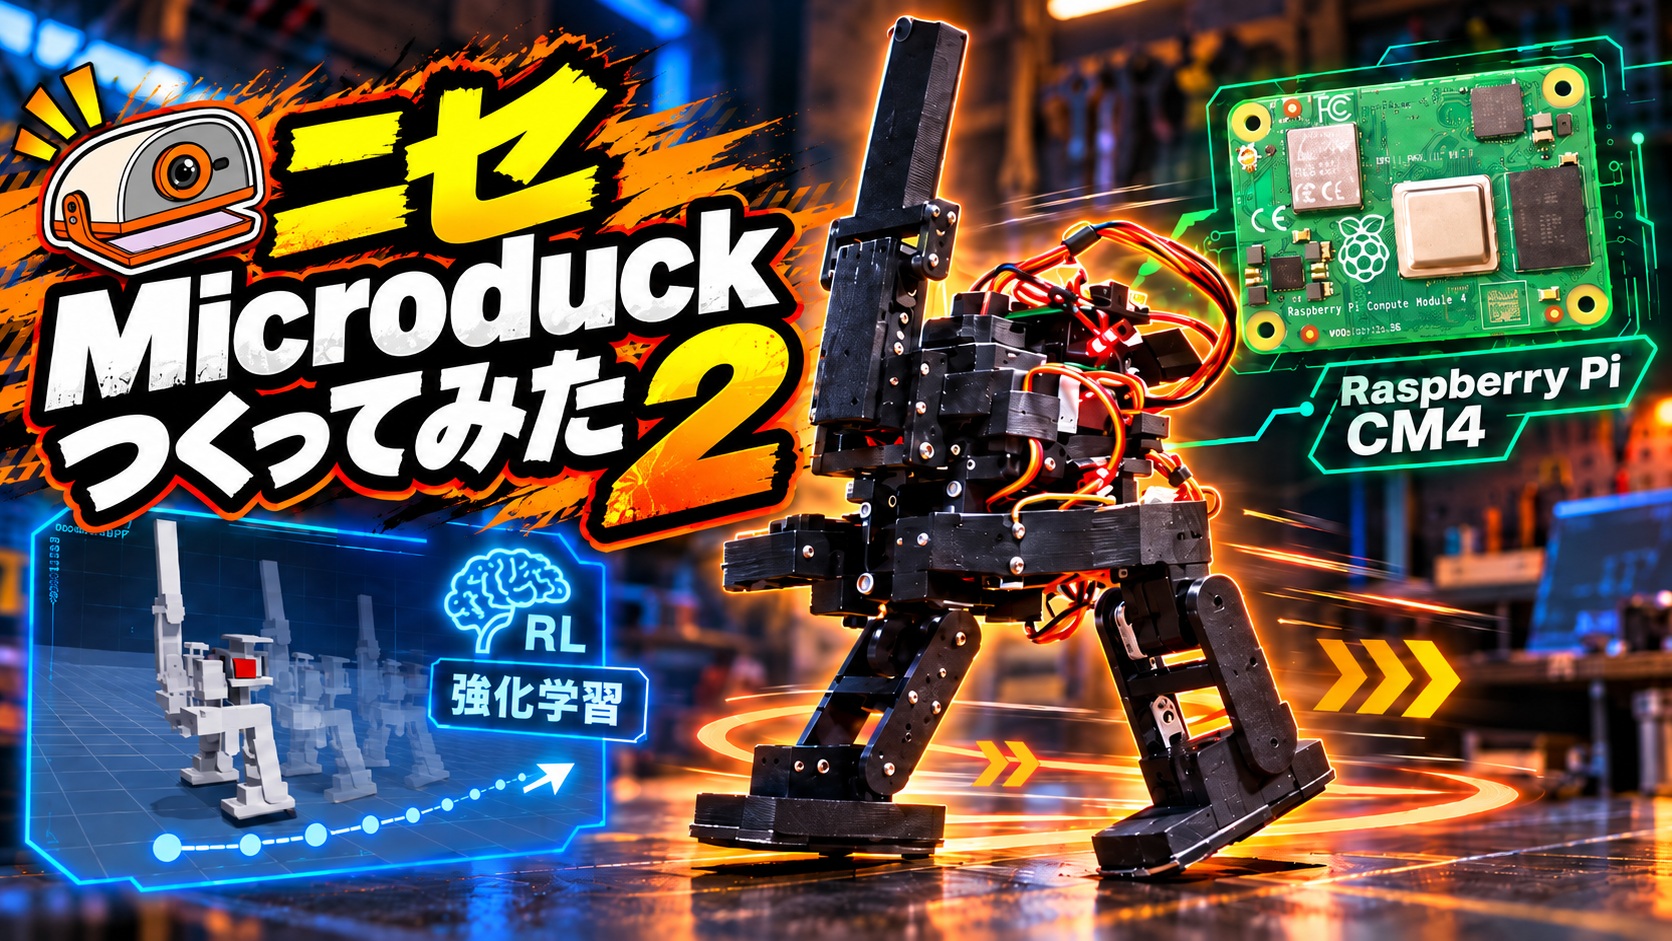
Raspberry Pi CM4
コントローラ ラズパイとして小型の Raspberry Pi CM4 を採用

インターフェース基板に CM4-NANO-A を使用

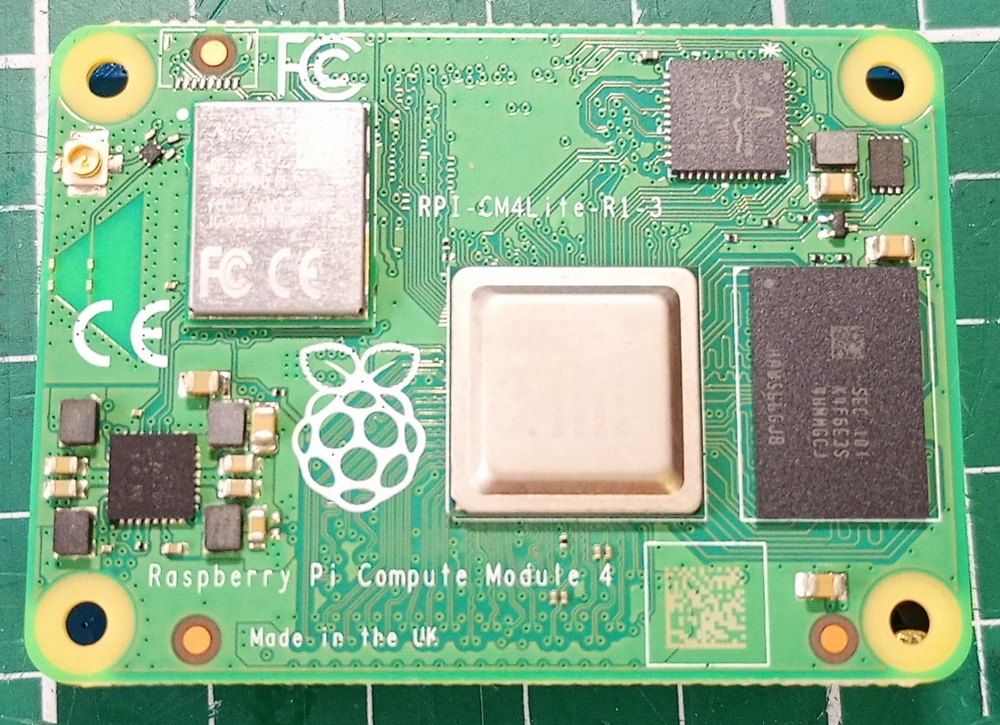
IMU
まずはIMUセンサを接続してみましょう。
壊れたATOMS3から6軸IMUセンサ MPU6886 を取り出し、専用基板をこしらえてラズパイに接続しました。
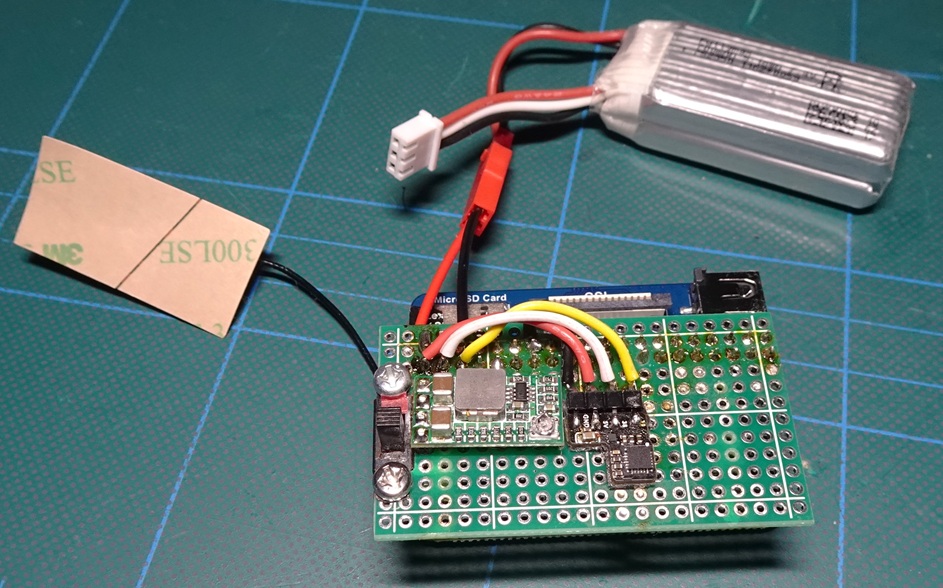
5V降圧DCDCものせてバッテリ駆動にもしました。
MPU6886とラズパイはI2Cで通信
MPU6886でセンシングした姿勢データをUDPでPCに送信してみました。
ラズパイで姿勢角センシング https://t.co/X43qwNNcLS
— HomeMadeGarbage (@H0meMadeGarbage) October 7, 2026
カルマンフィルタかましてPitch角、Roll角導出して送信
Yaw角はZ軸の角速度積算のためズレやすい
問題なくIMUセンサを接続することができました。
サーボモータ
続いてラズパイコントローラでサーボモータの制御をしてみます。
ラズパイでサーボをPSコントローラで制御 https://t.co/thYzUgBVYn
— HomeMadeGarbage (@H0meMadeGarbage) October 7, 2026
ラズパイとBluetooth接続でPSコントローラでの制御も実現しました。
サーボは PCA9685 ボードを介してIMUとは別のI2Cポートで制御

ここまできたらもうロボが作れそうです。
ニセ Microduck
準備が整ったのでMicroduckをくんでみました。
ラズパイ版
ニセ Microduckが完成
モデリングから見直しますか https://t.co/NAea85bFmf— HomeMadeGarbage (@H0meMadeGarbage) October 8, 2026
ATOM Matrix版の歩行モーションで歩かせてみました。
コントローラの重量・バランスが変わったので転んでしまいましたが、見事にラズパイでロボットが製作できました。
ラズパイコントローラの重量サイズを測ってシミュレーションモデルを再製作
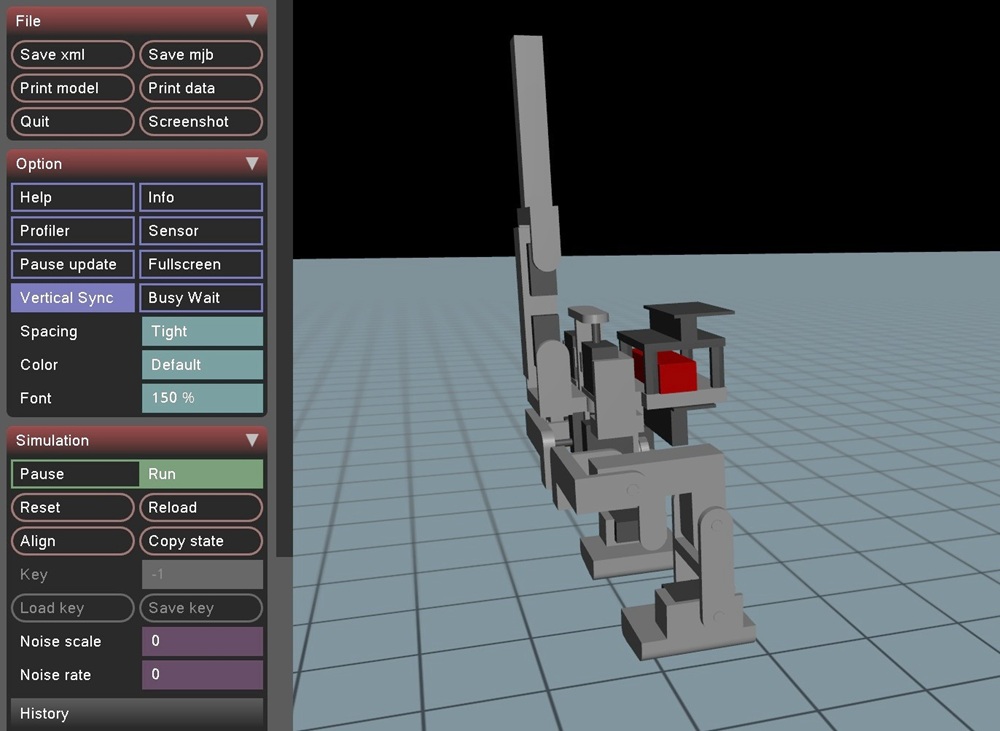
このモデルで歩行動作をAIに再検索してもらいました。
Sim https://t.co/bvU84ptOqC
— HomeMadeGarbage (@H0meMadeGarbage) October 9, 2026
生成された歩行動作を実機に移植
AIで最適歩行動作探索
次は強化学習検討しますかぁ https://t.co/ysZrb1zSTq— HomeMadeGarbage (@H0meMadeGarbage) October 8, 2026
イイ感じ。
ラズパイ版のニセ Microduck が完成いたしました!
おわりに
ここでは前回に引き続いて ニセ Microduck の検証を実施したしました。
ラズパイ版のMicroduckも完成しましたので次回は規模の大きいネットワークサイズの強化学習を試してみたいと思います。
では