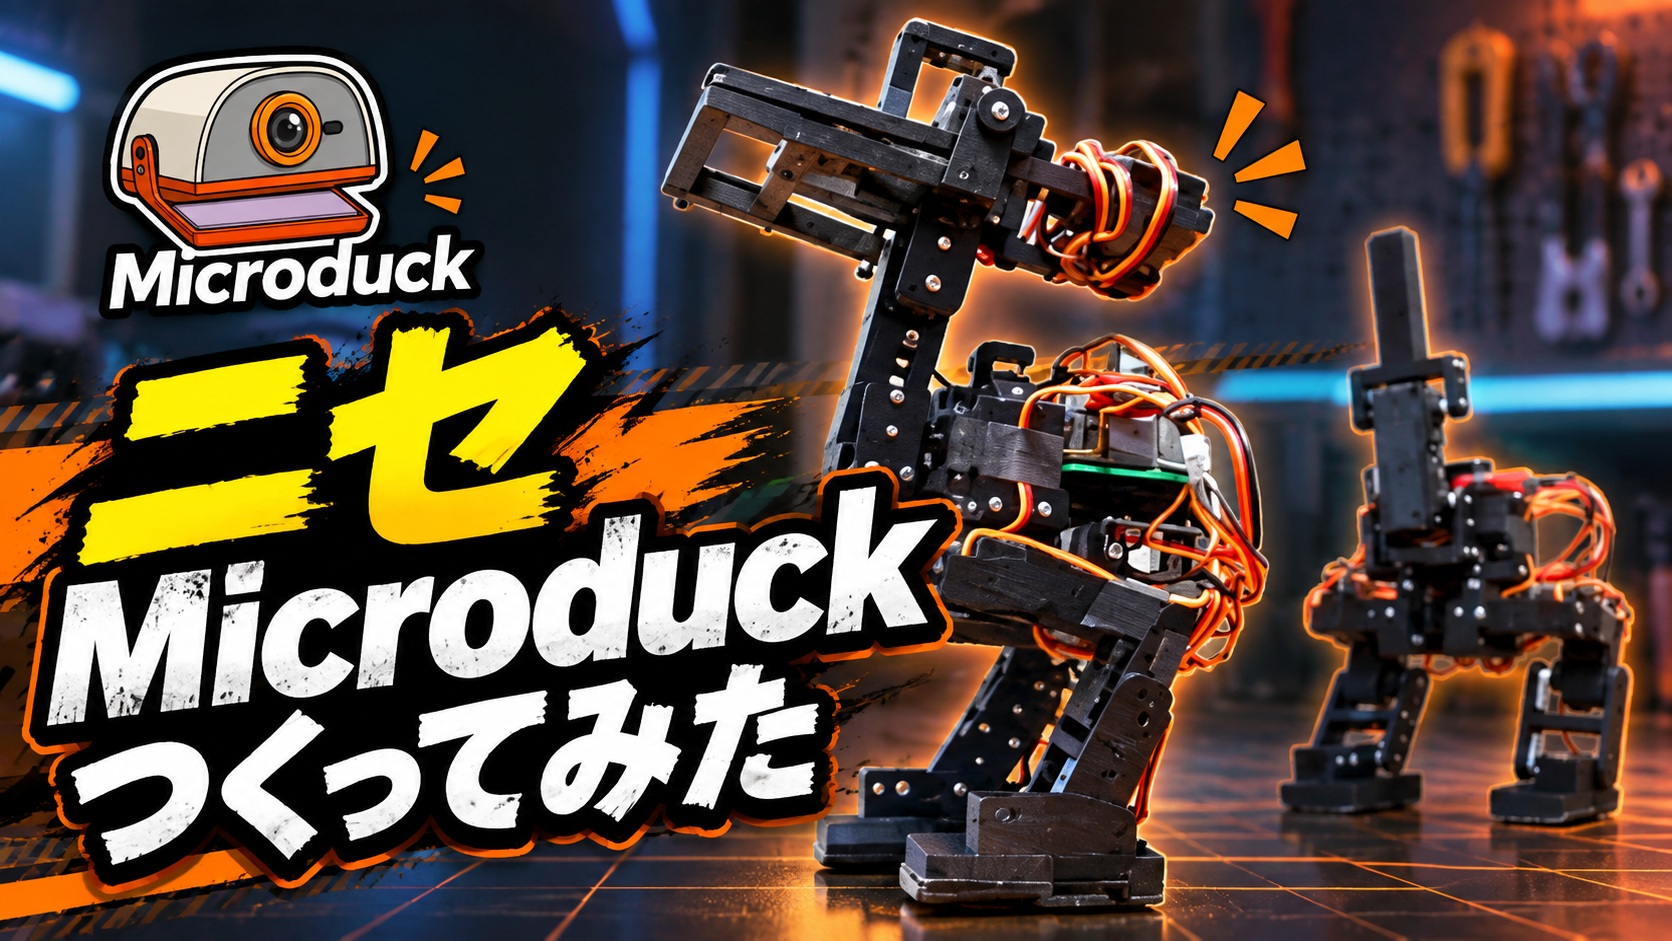
ニセ Microduck つくってみた
 お父ちゃん
2026.9.27

本記事にはアフィリエイト広告が含まれます。
 0
 0
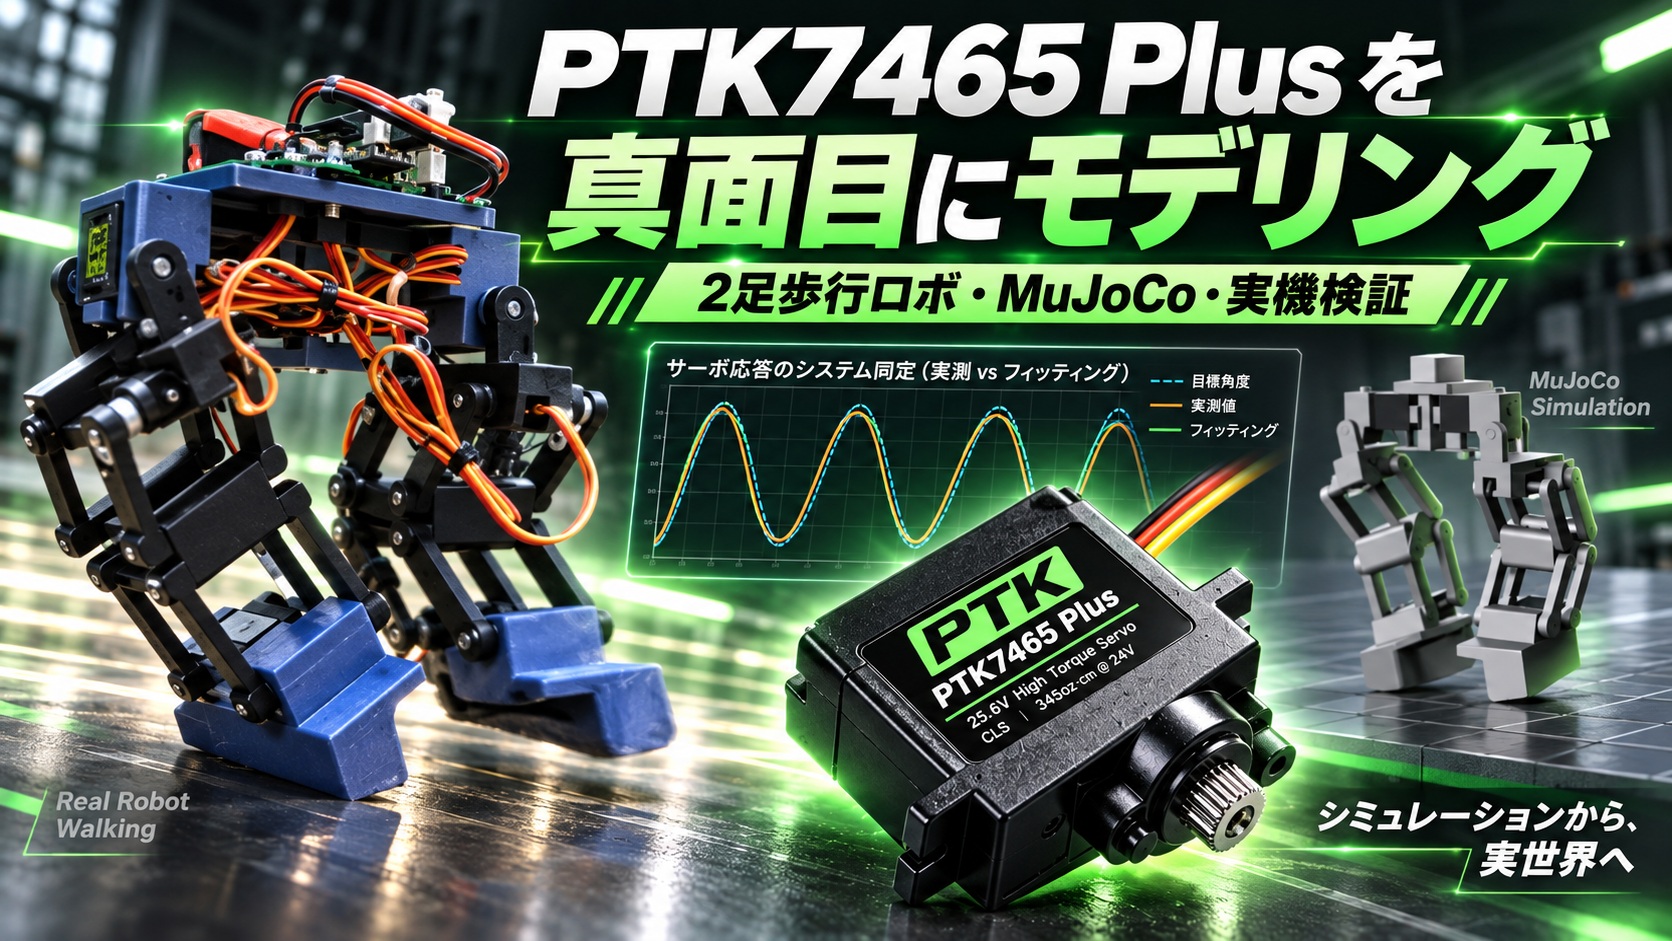
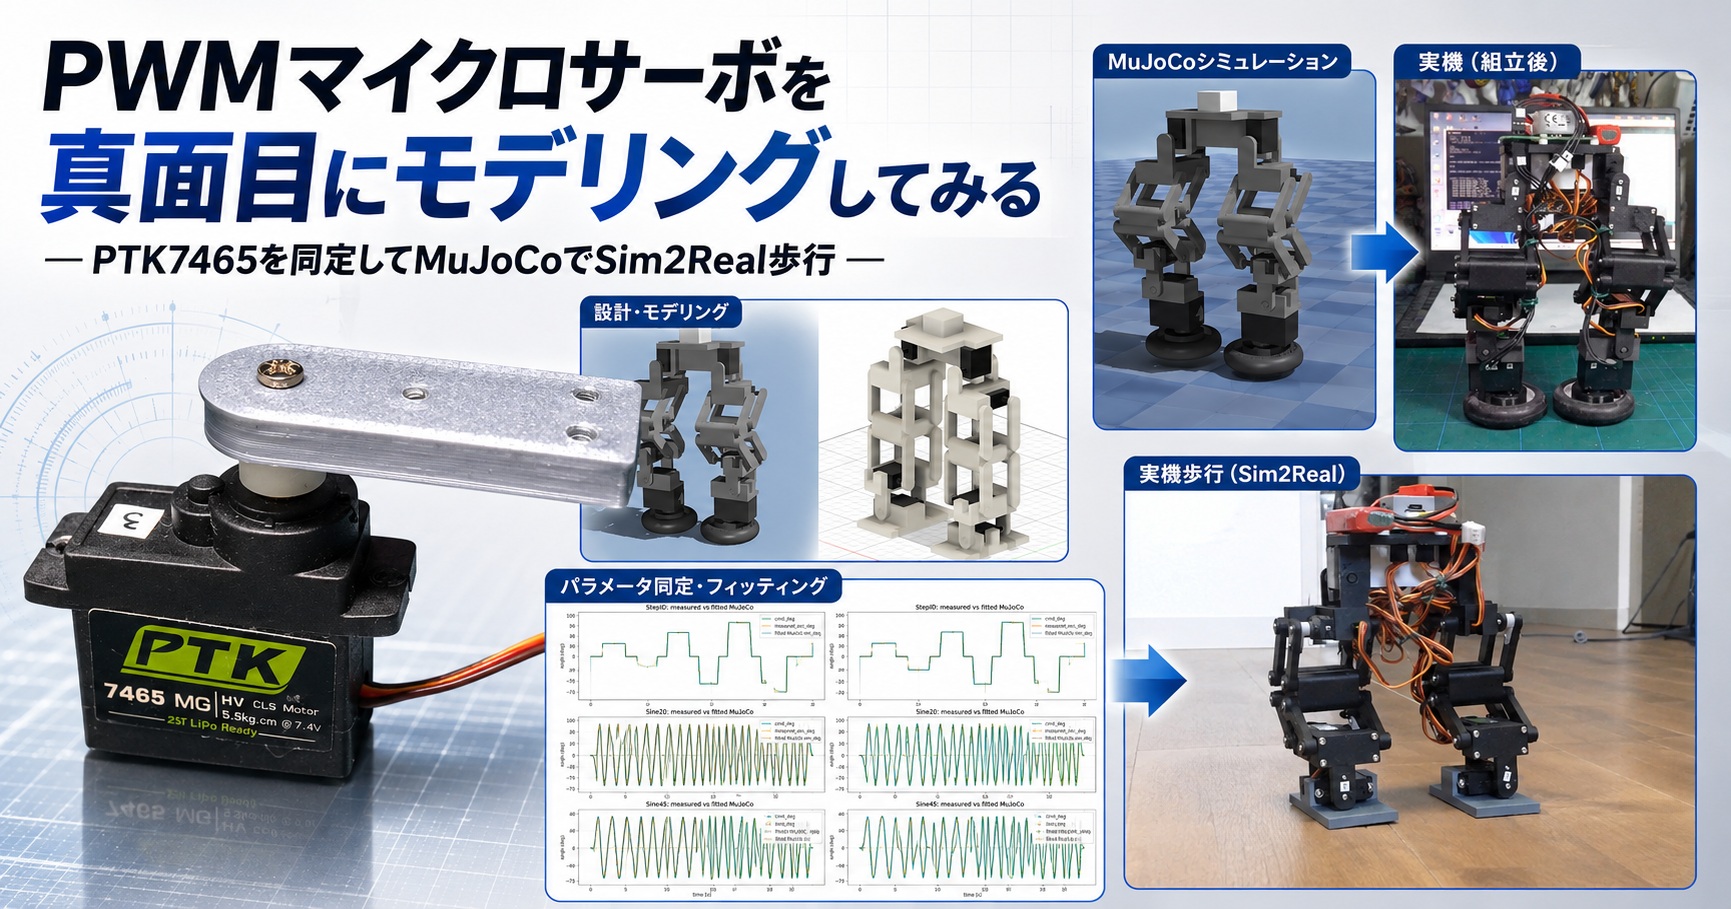
前回は高トルクで高速のPWMサーボ PTK7465 Plus で二足歩行ロボットを楽しみました。
その際に PTK7465 Plus のモデリングがうまいことできましたので、更なる活用を考えます。
今流行ってるこれを作ってみますか
Microduck
MicroDuck has the potential to become the center of the RWA + AI + Meme meta. 🐥🤖
In the internet era, animals became more than just memes — they became massive cultural phenomena.
And now, the era is changing.
A new era where emerging technology meets animals.MicroDuck… pic.twitter.com/NJ1nciTg9A
— MicroDuck (@MicroDuckNVDA) August 29, 2026
本家はシリアルサーボ XL330が使用されていますが、 PTK7465 Plus も遜色ないのでどうなるか楽しみです。
目次
Microduck
まずは Microduck について調査します。
MicroduckはオープンソースロボットでGithubに各種データが公開されております。
早速公開されている物理シミュレータ MuJoCo 用 Microduckモデルで構造を勉強しました。
Microduckを勉強 pic.twitter.com/ARqbUv0Gvw
— HomeMadeGarbage (@H0meMadeGarbage) September 16, 2026
口の動作用含めて15個のサーボで構成されております。
頭部のYaw用、Roll用と口用のサーボがぎっしり詰まってます。勉強になるわ
Microduck 頭部内部
はぁーこうなってるんか pic.twitter.com/JK0N12LbMX— HomeMadeGarbage (@H0meMadeGarbage) September 16, 2026
ニセ Microduck 設計
Microduckの構造が理解できたので、PTK7465 Plusを用いたニセ Microduck を設計します。
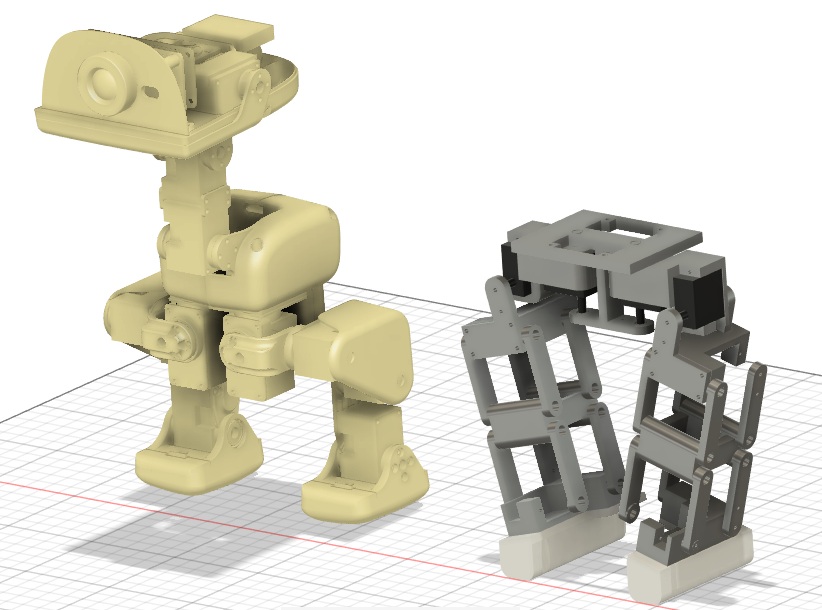
関節位置や節の長さが同じになるよう、モータ位置を調整して設計しました。
ニセMicroduck pic.twitter.com/2q0jJbz5Uu
— HomeMadeGarbage (@H0meMadeGarbage) September 17, 2026
ニセ Microduck 製作
早速製作していきます。
頭部
本家と同様に頭部へ3個のモータを仕込み、頭部のYaw・Rollと口の動作を再現しました。
ニセ Microduck pic.twitter.com/wEUoZ63TEJ
— HomeMadeGarbage (@H0meMadeGarbage) September 17, 2026
足
— HomeMadeGarbage (@H0meMadeGarbage) September 22, 2026
— HomeMadeGarbage (@H0meMadeGarbage) September 22, 2026
完成
15個のサーボを搭載して組んで完成!
ニセ Microduck pic.twitter.com/yZavO9vRe8
— HomeMadeGarbage (@H0meMadeGarbage) September 22, 2026
コントローラはM5Stack ATOM Matrix
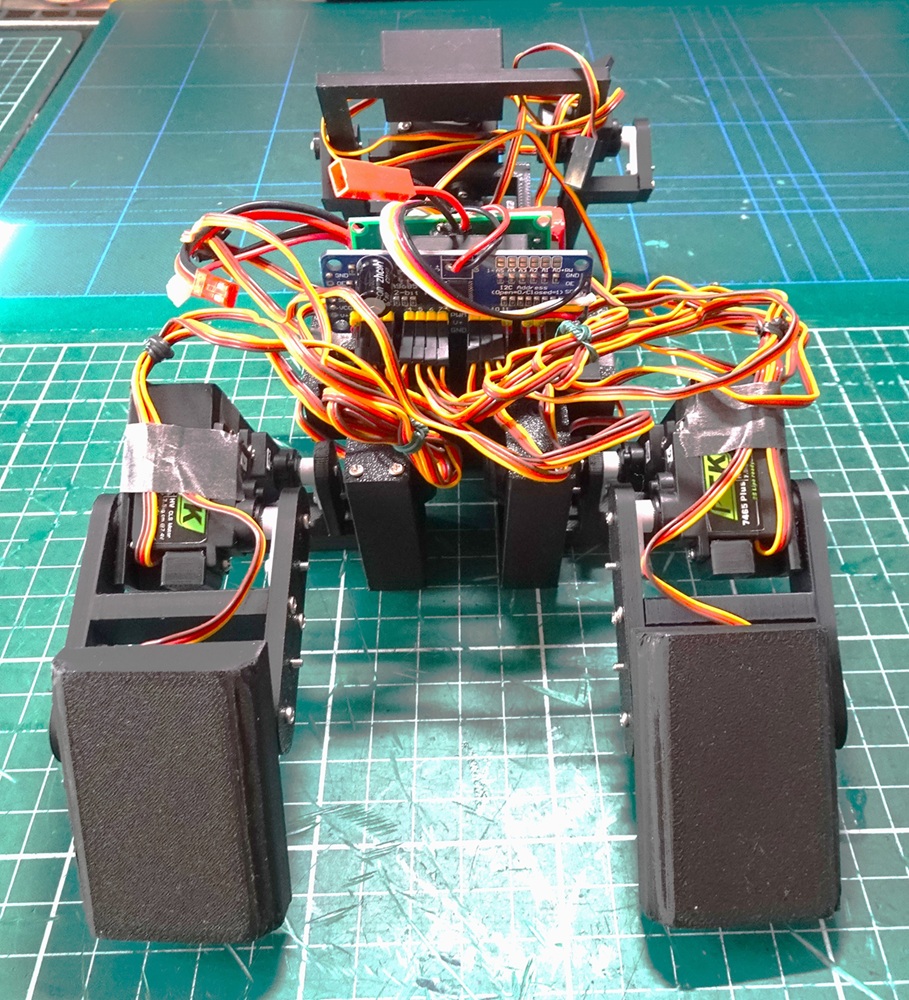
PCA9685 16チャンネル PWM Servo モーター ドライバで15個のサーボを制御

足底には滑り止めシートを貼り付けました。
靴を履く pic.twitter.com/n9PmU7EyQY
— HomeMadeGarbage (@H0meMadeGarbage) September 23, 2026
ニセ Microduck MuJoCoモデル
前回つくったPTK7465 Plus モデルを引き継いでニセ Microduck の MuJoCo モデルを制作
あーMuJoCoしかった pic.twitter.com/JBHbd2b47y
— HomeMadeGarbage (@H0meMadeGarbage) September 18, 2026
動作探索
MuJoCoモデルを用いて、Codexで最適な動作の探索を実施しました。
起上り
AI探索動作を実機に見事に移植
Sim2Real pic.twitter.com/Bc6suHku4i
— HomeMadeGarbage (@H0meMadeGarbage) September 22, 2026
歩行
歩行動作もAIで探索
ニセ Microduck pic.twitter.com/yGSOpD4Zzw
— HomeMadeGarbage (@H0meMadeGarbage) September 25, 2026
よちよちだけど実機でも歩けた
ニセ Microduck pic.twitter.com/BUTS4KTm1l
— HomeMadeGarbage (@H0meMadeGarbage) September 25, 2026
ニセ Microduck New Head
頭が重くてAI探索による周期歩行ではよちよち歩きになってしまいました。
さらに歩行を最適化するには、機体傾斜角度などもセンシングしたうえで強化学習を行う必要がありそうです。
強化学習はのちの宿題にして、ここでは頭部を軽量化して、AI探索による歩行動作を改善します。
ということで頭はこういうデザインにした
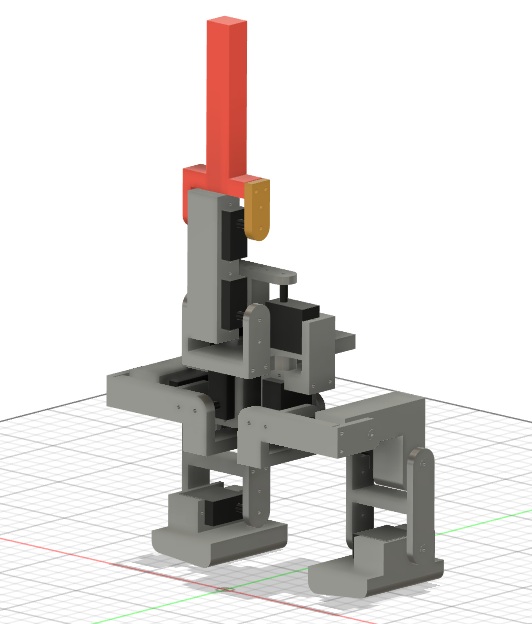
早速動作をAIで探索
これは人気でないか pic.twitter.com/rcsPgBW2hR
— HomeMadeGarbage (@H0meMadeGarbage) September 26, 2026
イイ感じの歩行が生成されました。前後進・旋回もバッチリ
起き上がりも素晴らしい動作が生成されました。
実機移植
Microduck pic.twitter.com/skhgaEOsvm
— HomeMadeGarbage (@H0meMadeGarbage) September 26, 2026
ちょこちょことした動きですが、シミュレーション通りスムーズに動作できています。
起き上がりも完璧!
とてもかっこいい起き上がり pic.twitter.com/8q09xzefDG
— HomeMadeGarbage (@H0meMadeGarbage) September 27, 2026
おわりに
ここでは自分なりの Microduck を製作して動作を楽しみました。
頭部は軽量化しましたが、PWMサーボでも本家のようなヨチヨチ歩きを実現できました。
ニセ Microduck pic.twitter.com/dXazwZzoQB
— HomeMadeGarbage (@H0meMadeGarbage) September 26, 2026
次は強化学習を導入して、頭をダック状態に戻しての動作を試したいと思います。