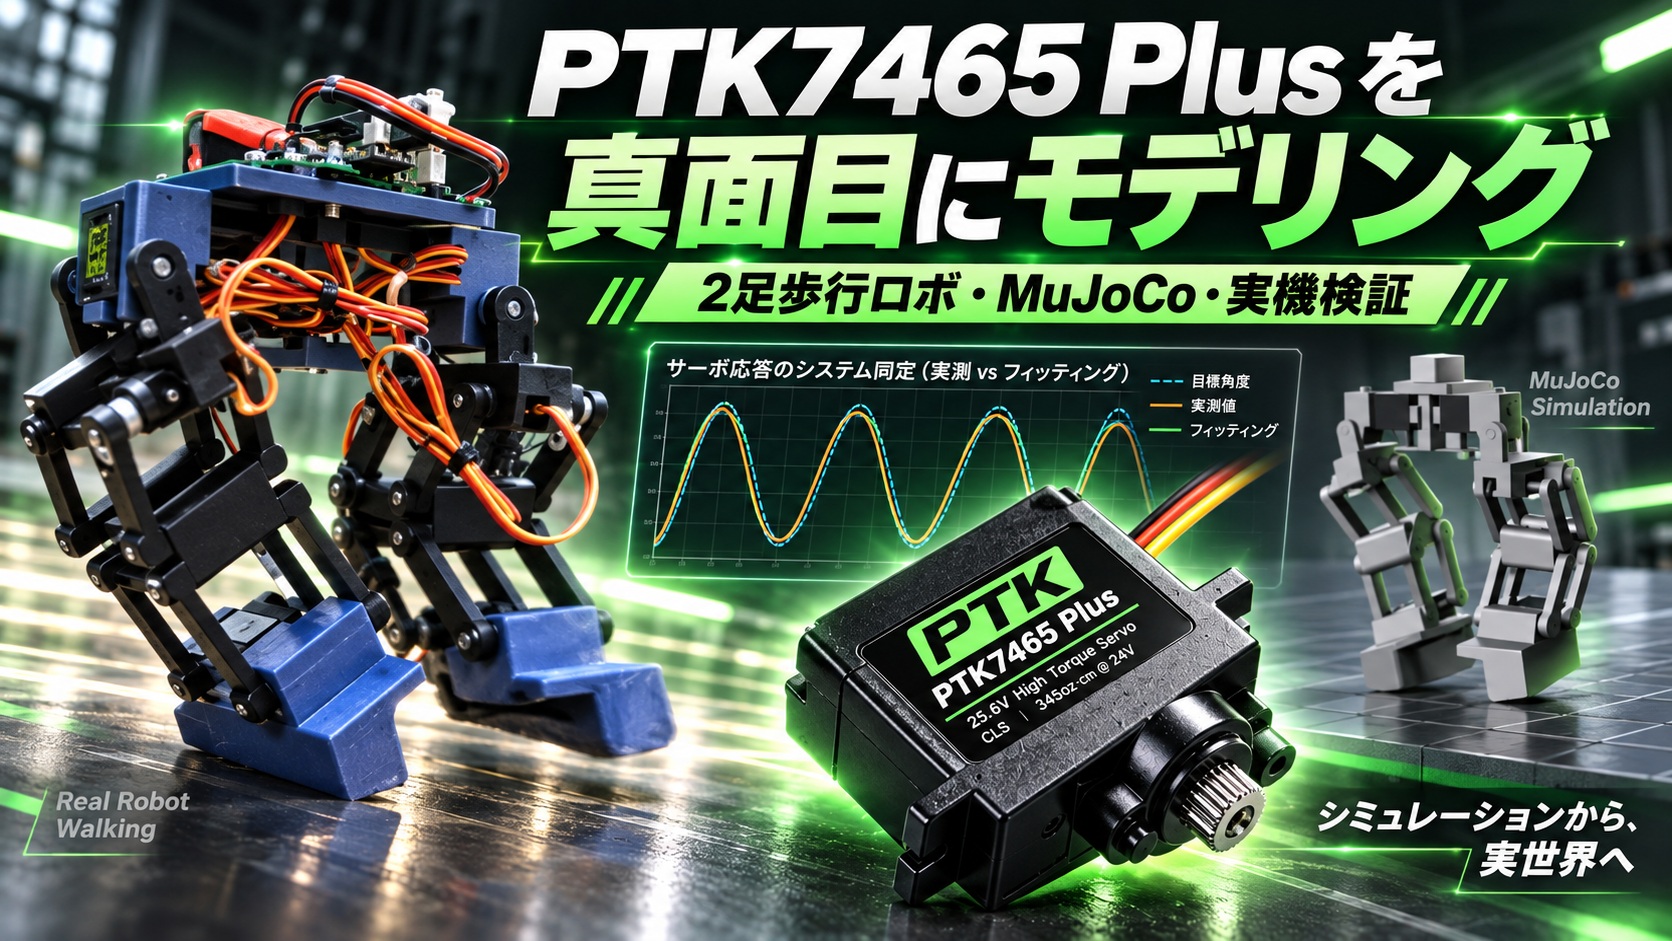
PTK7465 Plus を真面目にモデリングしてみる
 お父ちゃん
2026.9.16

本記事にはアフィリエイト広告が含まれます。
 0
 0
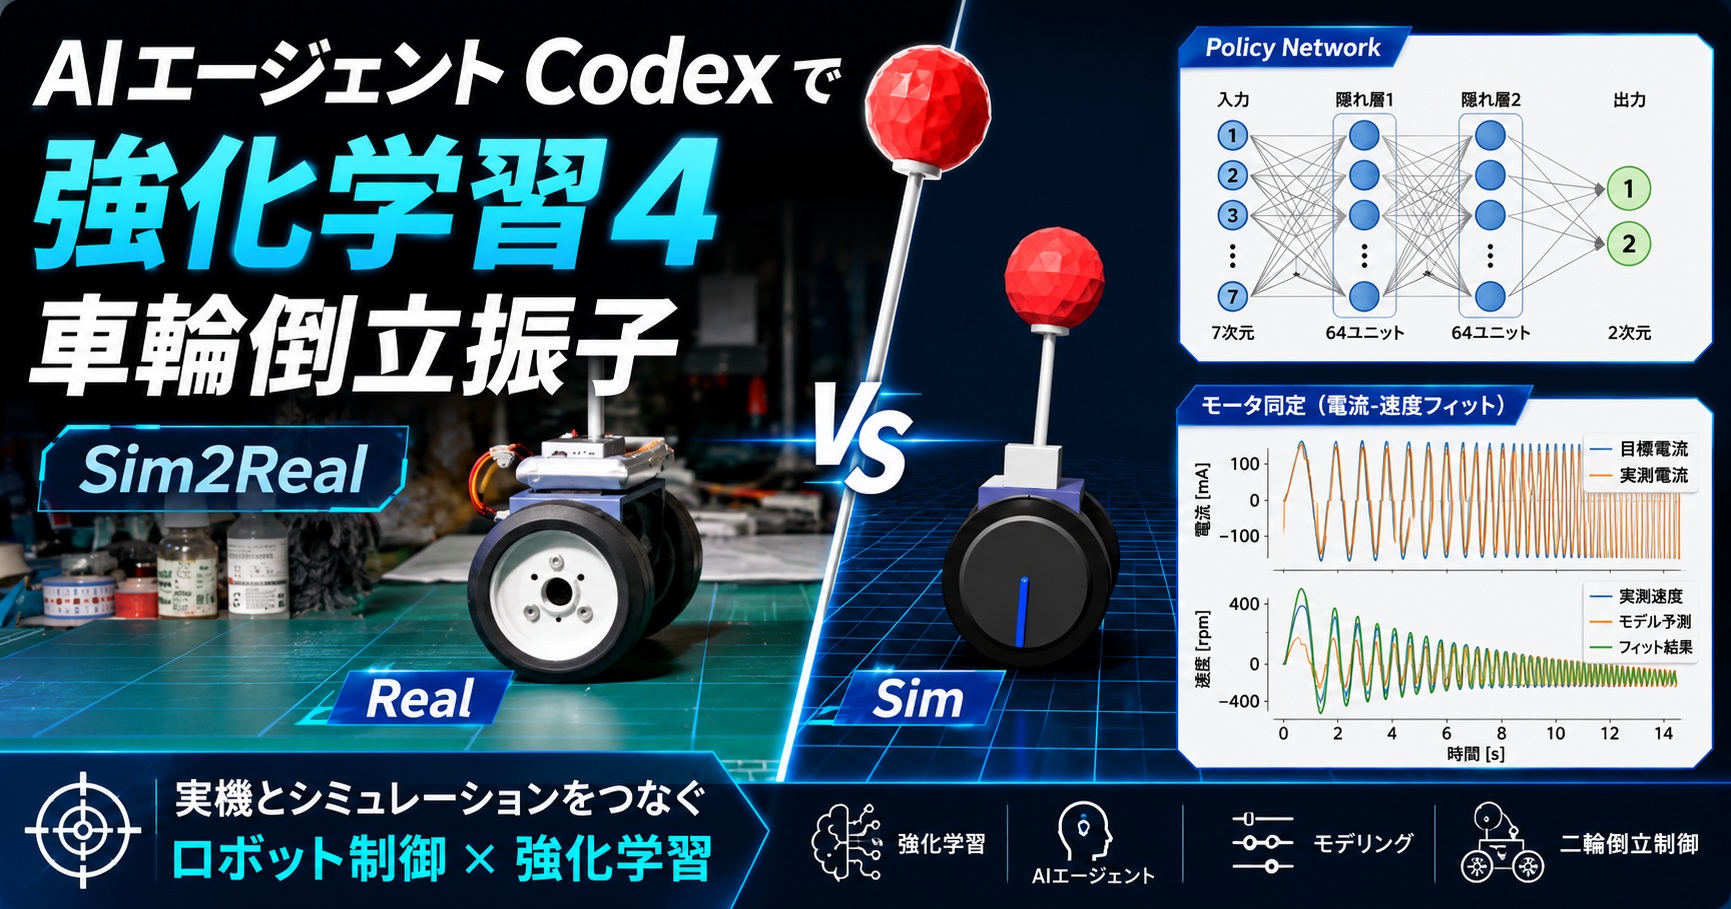
前回はPWMサーボ PTK7465 Plus を購入し4脚ロボや倒立振子で性能を味見しました。
実際に触れることで旧モデルのPTK7465より優れていることを実感いたしました。
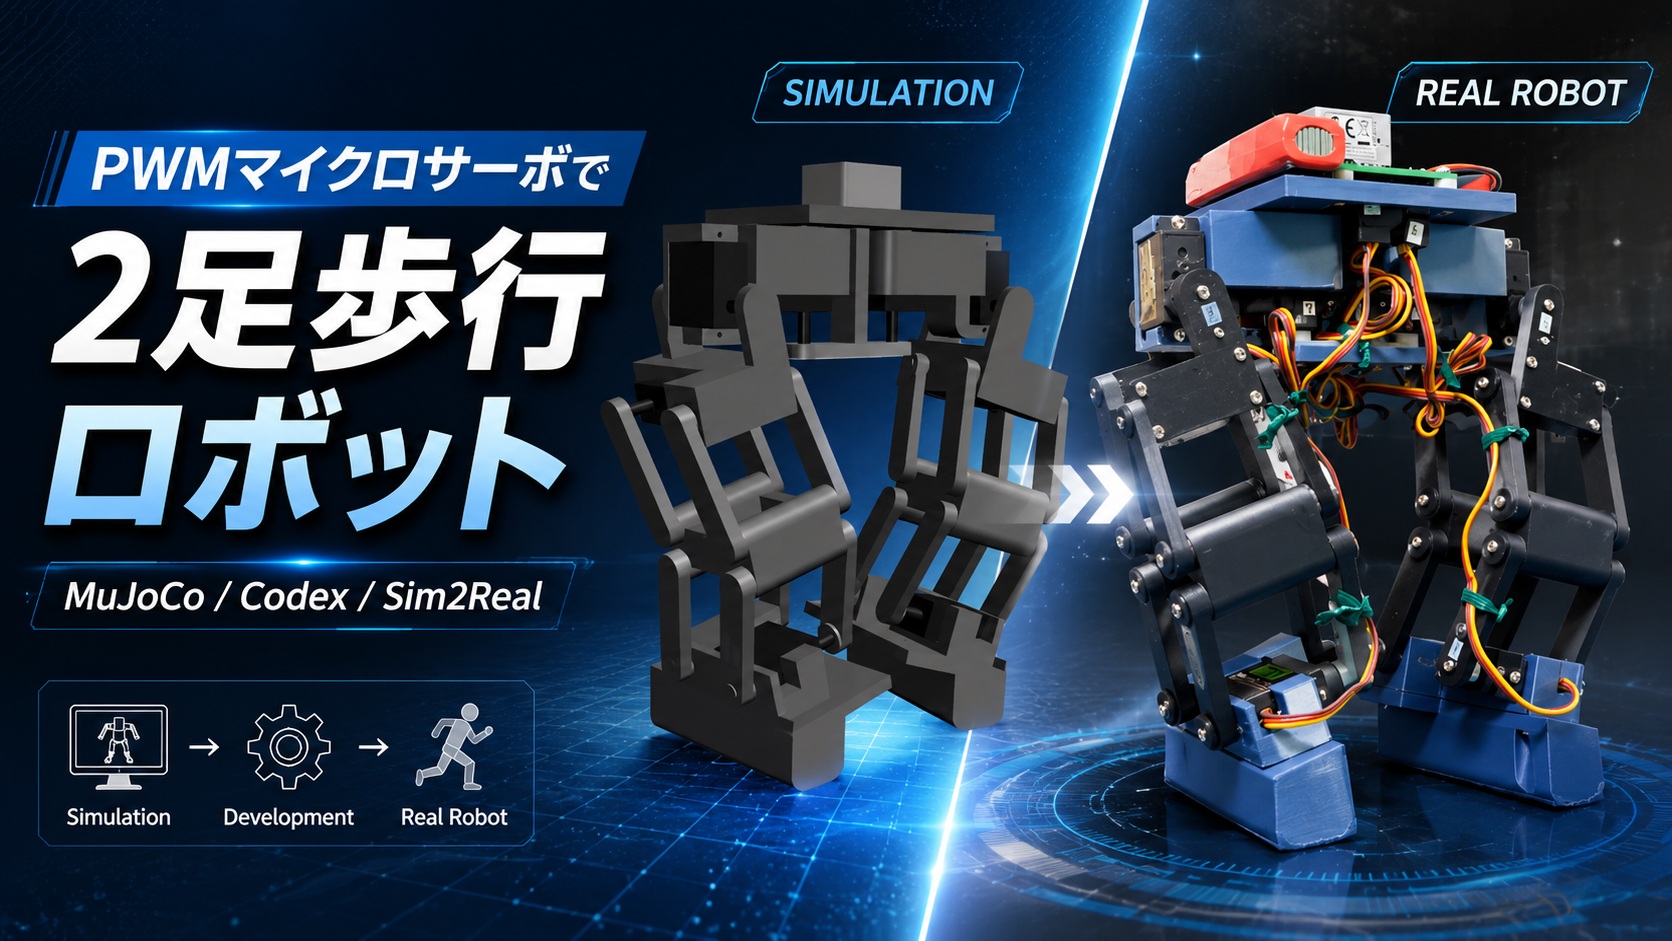
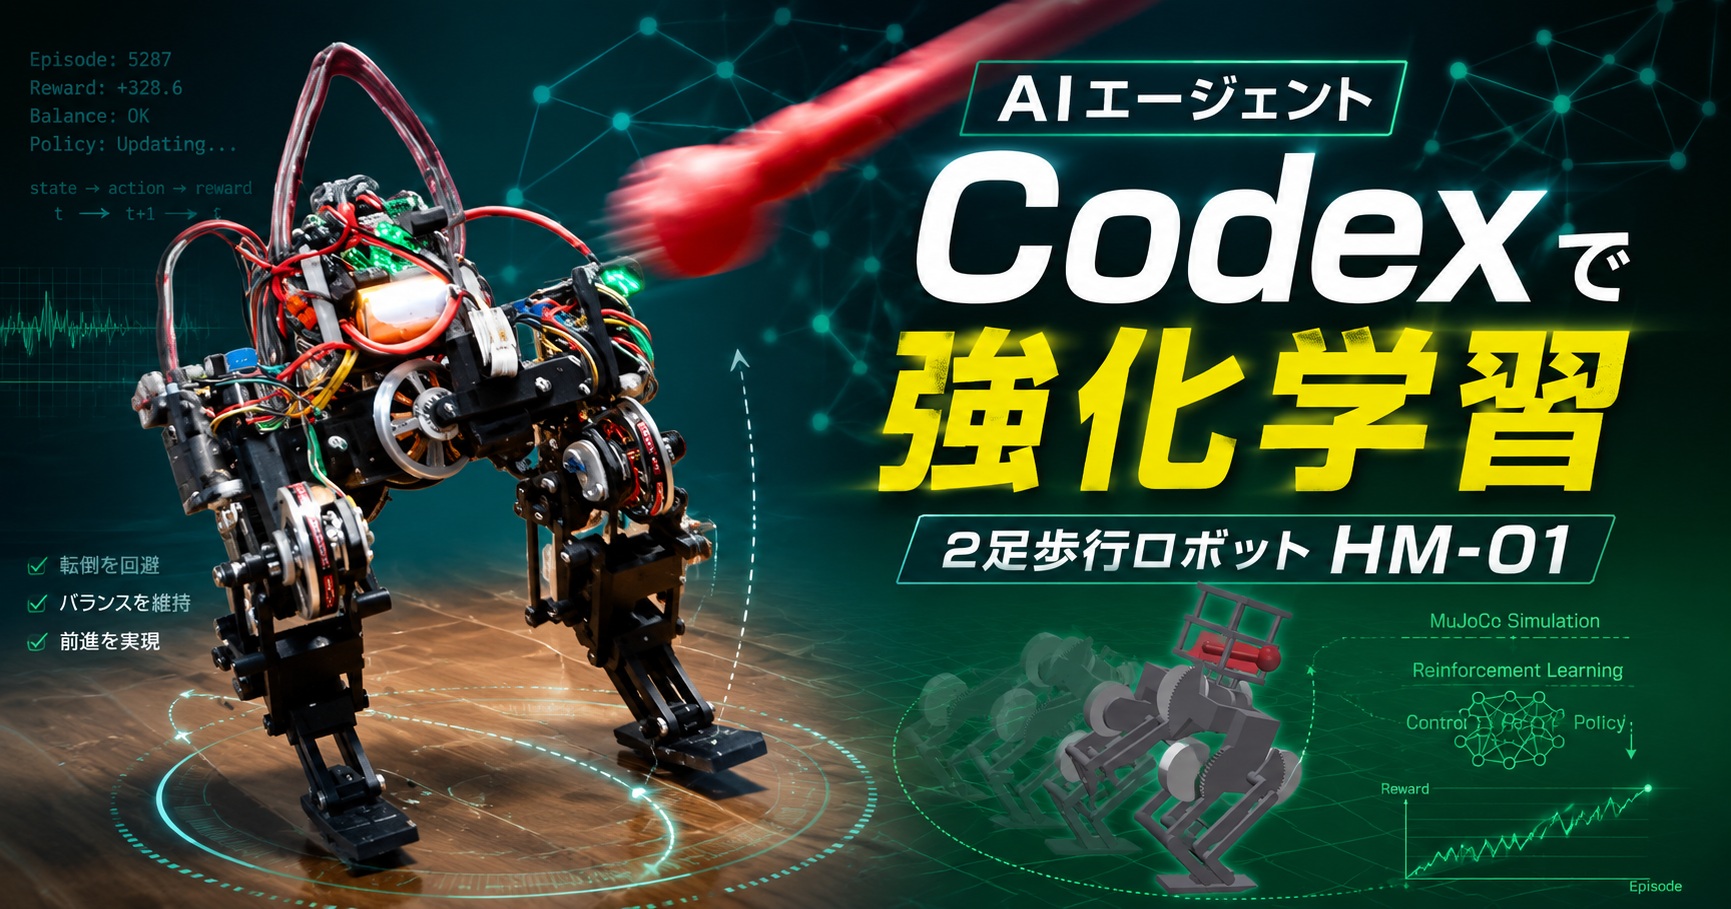
ここでは2足歩行ロボットで PTK7465 Plusの性能を楽しんでみようと思います。
目次

2足歩行ロボット
旧モデルのPTK7465で製作した2足歩行ロボットをPlusに載せ替えてみます。
PTK7465とPTK7465 Plus は筐体サイズと制御方式が全く同じなのでただ載せ替えるだけでOK
早速載せ替え
新たな”Plus”を求めての股関節 pic.twitter.com/2Y6TrPVNb0
— HomeMadeGarbage (@H0meMadeGarbage) September 15, 2026
載せ替え完了
PTK7465Plus で2足歩行
旧サーボ用コードの動作周期上げて動かす
かなりスムーズPTK7465Plus用のモデルまじめに作りますかぁ pic.twitter.com/kv9NaxbpBb
— HomeMadeGarbage (@H0meMadeGarbage) September 15, 2026
旧サーボで生成した動作ですが問題なく動作しました。
歩行周期は若干早くできたので、真面目にPTK7465 Plus をモデリングして動作探索すればさらに最適な動作が実現できそうです。
PTK7465 Plus モデリング
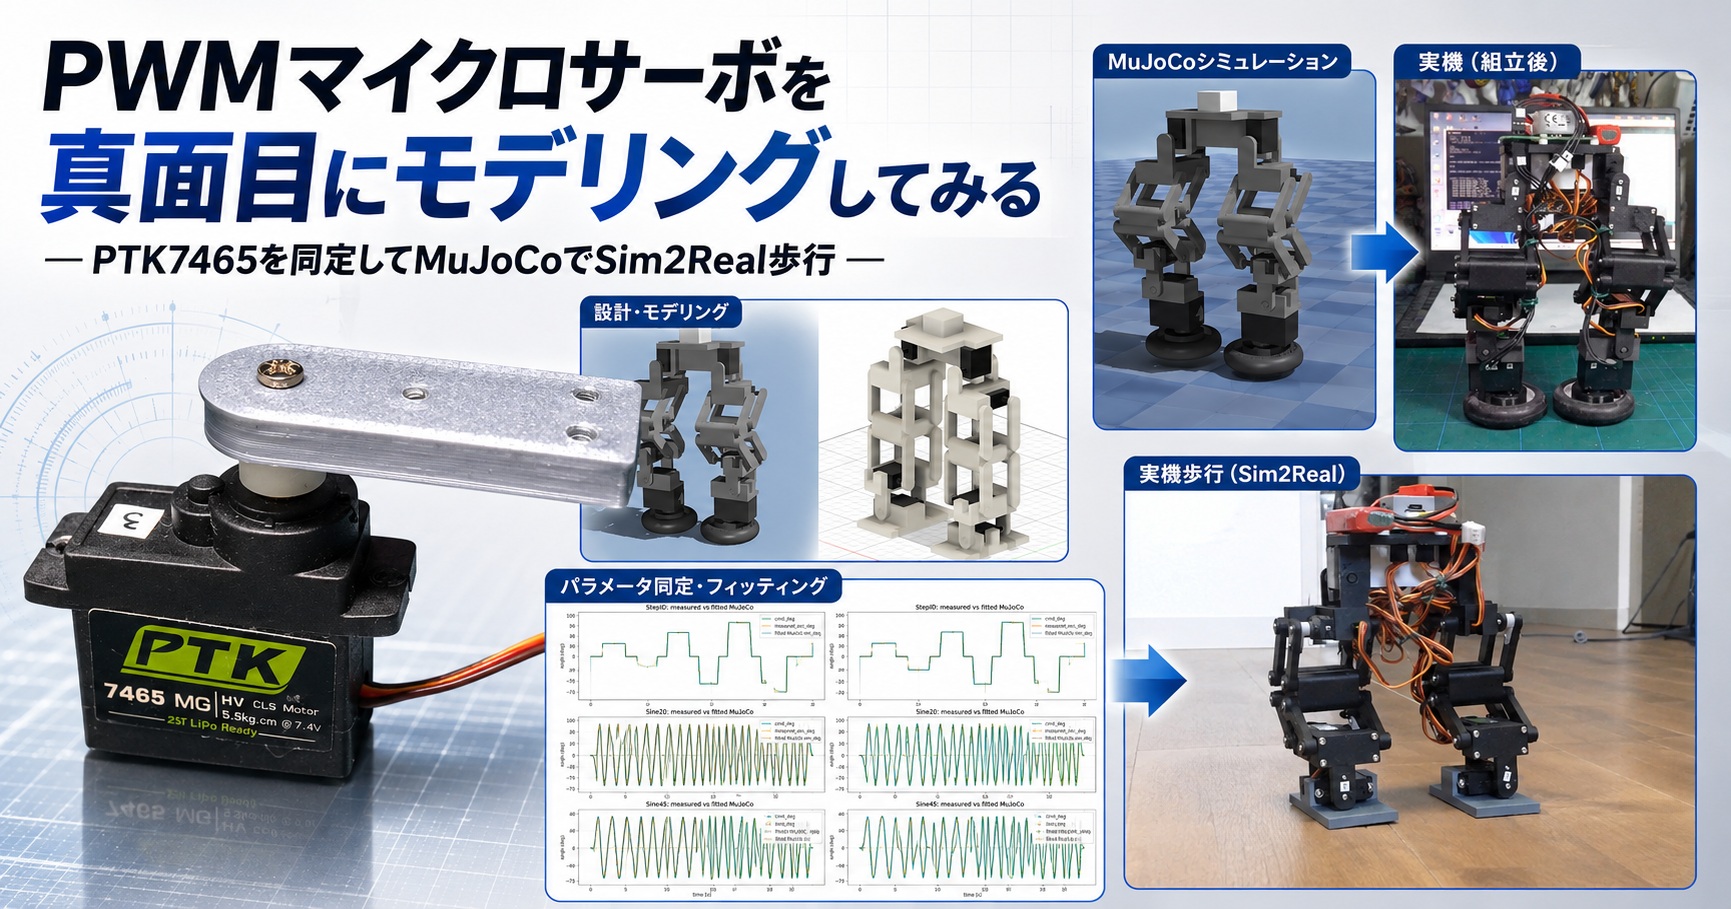
PTK7465の時と同様にモータ同定して物理シミュレータMuJoCo用にモデル化します。
治具で同定用のログデータを取得 (3種)
・ステップ応答:0 -> ±30° -> ±60° -> ±90°
・正弦波応答:振幅 20°, 40° 周波数 1.0~3.0 Hz
PTK7465Plus モータモデル化 データとり
・ステップ応答:0 -> ±30° -> ±60° -> ±90°
・正弦波応答:振幅 20°, 40° 周波数 1.0~3.0 Hz pic.twitter.com/vhJIHelUao— HomeMadeGarbage (@H0meMadeGarbage) September 16, 2026
磁気エンコーダを仕込んでサーボの回転位置を測定します。
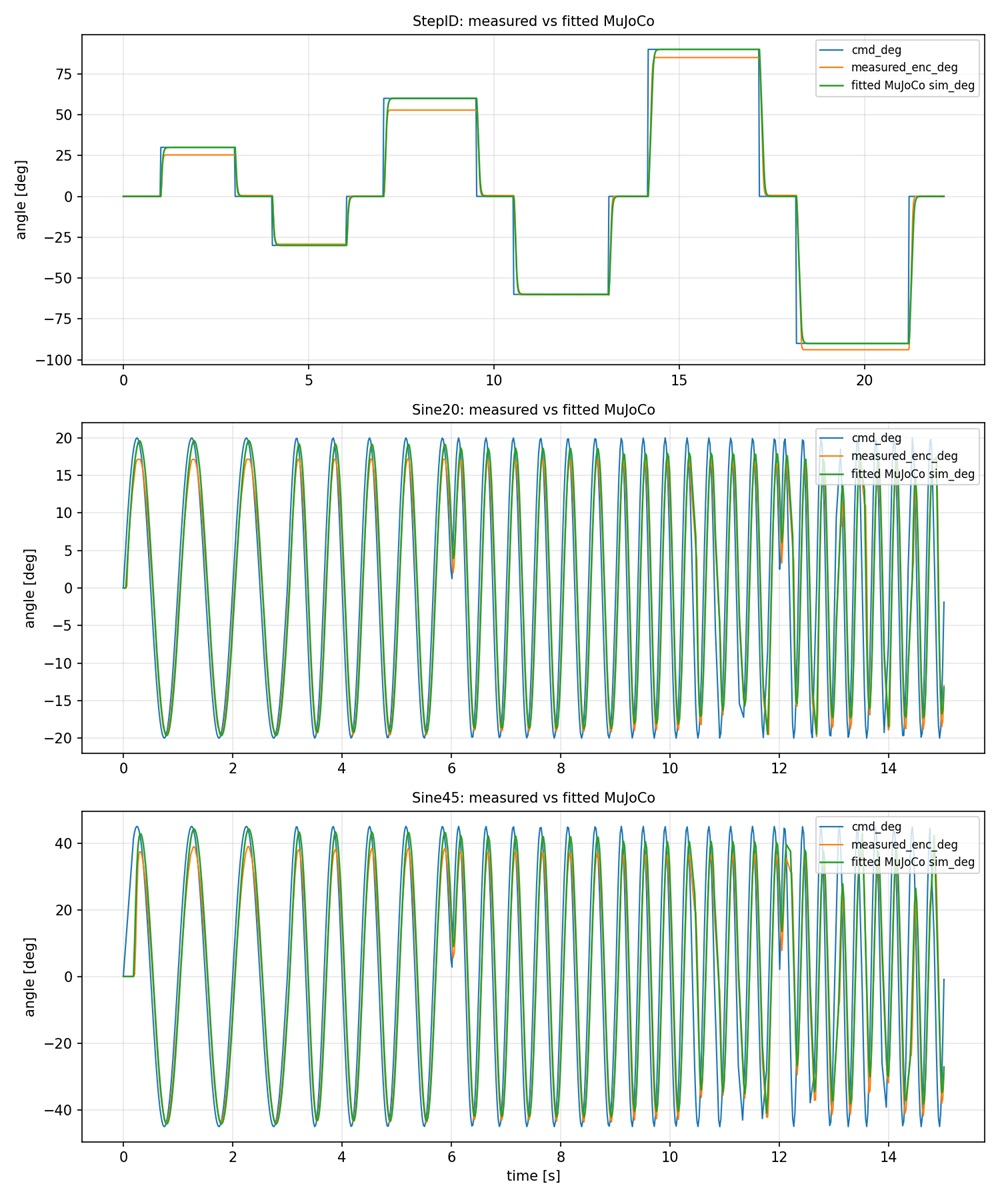
測定データとシミュレーション上のサーボMuJoCoモデルのパラメータを調整して応答動作をフィッティングしてモータモデルを生成します。
フィッティングはCodexに測定データとサーボMuJoCoモデルを丸投げして実施
サーボモデルパラメータは以下のようになりました (PTK7465と比較)
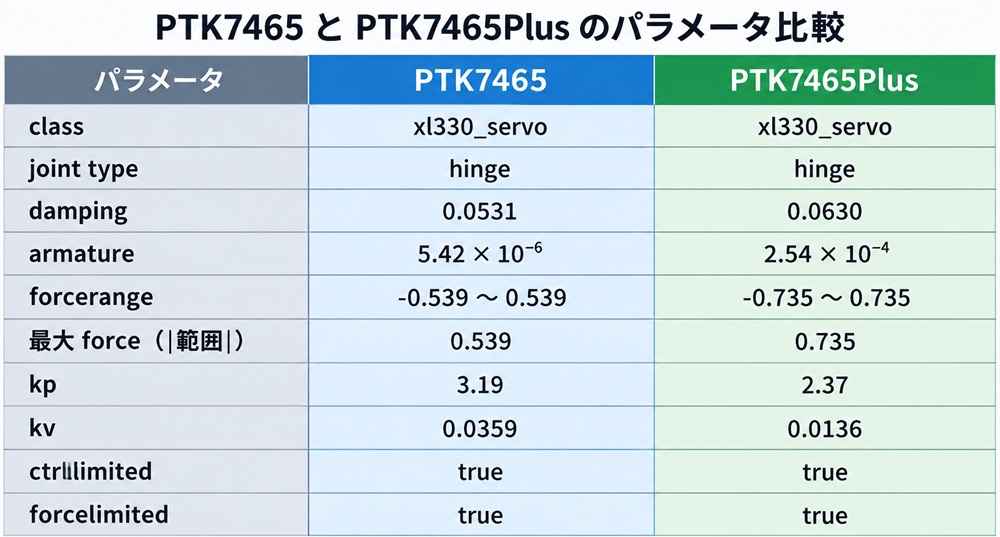
forcerange (最大トルク)は PTK7465 Plus 仕様の 7.5 kgf・cm @ 7.4Vから算出した値(±0.735 N・m)に固定
値が物理的に正しいかは置いといて、実測とフィットしているのでコレで進める!
歩行探索
2足歩行ロボのサーボモデルを前節で同定した PTK7465 Plus 用パラメータに換えて歩行動作の探索をCodexに依頼しました。
歩行探索結果を実機にも移植して動作確認
PTK7465Plus 2足歩行ロボ
歩行探索
旧サーボと同じ歩行速度目指すと足上げなくてもそれなりに達成しちゃうわ大幅歩行と走行はもっと攻めてみよう#Codex #MuJoCo pic.twitter.com/nmS0FQ33MP
— HomeMadeGarbage (@H0meMadeGarbage) September 16, 2026
旧サーボと同じ歩行速度を目標として探索したため、足上げ量が減ってすり足気味になりました。。
Plusの高速・高トルク性能によって、より少ない足上げで目標速度を達成する動作に最適化されてしまったようです。。。
すり足歩行は好みじゃないのでPTK7465 Plus 用に歩行条件を定めて大股で元気のよい歩行も探索しました。
PTK7465Plus 2足歩行ロボ
元気でよろしい pic.twitter.com/liqm5sGSMI— HomeMadeGarbage (@H0meMadeGarbage) September 16, 2026
これこれー!!
前回4脚ロボや倒立振子で感じたパワーアップ感を2足歩行ロボでも実感することができました!
走行
PTK7465Plus 2足歩行ロボ
走行 pic.twitter.com/v8x5xx3vQu— HomeMadeGarbage (@H0meMadeGarbage) September 16, 2026
おわりに
ここでは PTK7465 Plus を2足歩行ロボの足駆動に導入して動作を楽しみました。
2足歩行ロボでも”Plus”を感じ取ることができ大変満足です。
俺のロボや倒立振子の動作見たらわかるでしょ?まじでおすすめ。安いし
とはいってもただのPWMサーボで、現在角度などのフィードバックは取得できないので用途はホビーに限られるかしら
引き続き検証を進めます。